بجویبجویبجوی
  • صفحه اصلی
  • محتوا
  • جستجو
  • نشان ها
  • دسته بندی ها
    • خبری
    • فناوری
    • ورزش
    • فیلم و سینما
    • اقتصادی
    • بازی رایانه ای
    • مجلات اینترنتی
    • سفر و گردشگری
    • خودرو
    • مذهبی
    • مادر و کودک
    • معماری و چیدمان
    • زیبایی و سلامت
    • کاریابی
    • منابع خارجی
    • ویدئو
جستجو
صفحات تخصصی
  • آخرین نتایج ورزشی
  • بورس و اوراق بهادار
  • صفحات روزنامه ها
  • قیمت ارز و فلزات گران بها
سایر
  • دسته بندی ها
  • منابع
  • ارتباط با ما
  • حریم خصوصی
در ما بجوی او را ، در او بجوی ما را
خواندن: ساخت یک بازوی رباتیک با حس لامسه انسانی
به اشتراک بگذارید
تغییر اندازه فونتآآ
بجویبجوی
تغییر اندازه فونتآآ
  • خبری
  • ورزش
  • فناوری
  • مذهبی
  • معماری و چیدمان
  • زیبایی و سلامت
  • اقتصادی
  • بازی رایانه ای
  • خودرو
  • سفر و گردشگری
  • فیلم و سینما
  • مادر و کودک
  • مجلات اینترنتی
  • کاریابی
  • منابع خارجی
  • ویدئو
جستجو
  • صفحه اصلی
  • محتوا
  • جستجو
  • نشان ها
  • دسته بندی ها
    • معماری و چیدمان
    • منابع خارجی
    • زیبایی و سلامت
    • فناوری
    • ورزش
    • مجلات اینترنتی
    • اقتصادی
    • خودرو
    • مذهبی
    • خبری
    • سفر و گردشگری
    • بازی رایانه ای
    • کاریابی
    • مادر و کودک
    • فیلم و سینما
    • منابع خارجی
    • ویدئو
ما را دنبال کنید
در ما بجوی او را ، در او بجوی ما را
بجوی > خبری > ساخت یک بازوی رباتیک با حس لامسه انسانی
خبری

ساخت یک بازوی رباتیک با حس لامسه انسانی

آخرین به روز رسانی: سه‌شنبه 28 مهر 1405 04:50
تابناک
به اشتراک بگذارید
5 دقیقه مطالعه
اشتراک گذاری
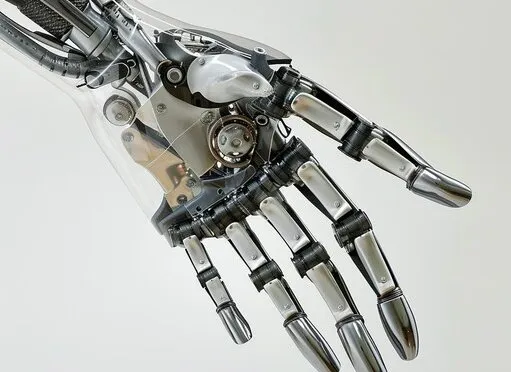
دست

به گزارش تابناک، گروهی از پژوهشگران «دانشگاه علم و فناوری هنگ‌کنگ» (HKUST)، یک «بازوی رباتیک حسی-حرکتی یکپارچه» یا «اِم‌آرم» (EmArm) ساخته‌اند که حس لامسه را در سراسر خود دارد و می‌تواند عملیات تنظیم تطبیقی ​ انجام دهد.


به نقل از تک‌اکسپلور، با تعبیه مستقیم یک پوست لمسی نوری نرم روی اسکلت رباتیک و تلفیق آن با یک الگوریتم تصمیم‌گیری در لحظه، اِم‌آرم می‌تواند اطلاعات تماس را در سراسر بازو و ساعد خود دریافت و تحلیل کند؛ امری که امکان درک لمسی شبیه به انسان و تنظیم انطباقی اشیاء را فراهم می‌سازد. همچنین، این سیستم می‌تواند میان انواع گوناگون تعاملات لمسی نظیر قلقلک دادن یا ضربه زدن آرام تمایز قائل شود، به صورت در لحظه واکنش نشان دهد و از طریق بازخورد لمسی از موانع دوری کند؛ قابلیتی که افق‌های جدیدی را برای توسعه ربات‌های هوشمند دارای کالبد فیزیکی می‌گشاید.


این گروه پژوهشی با الهام از ساختار «استخوان-عضله-پوست» در بدن انسان، یک پوست لمسی نوری نرم و گسترده را درون اسکلت مکانیکی سفت اِم‌آرم تعبیه کردند تا قابلیت انجام دادن عملیات سنگین با حسگری لمسی نرم تلفیق شود. بیش از ۷۱ هزار میلی‌متر مربع از این پوست لمسی نرم، بخش‌های بازو و ساعد ربات را می‌پوشاند و دوربین‌های داخلی در مقیاس زیر میلی‌متر، توزیع نیرو‌های واردشده به بازوی رباتیک را تحلیل می‌کنند. اِم‌آرم به وضوح مکانی ۰.۰۸۵ میلی‌متر دست می‌یابد که با وضوح پوست نوک انگشتان انسان قابل مقایسه است. آستانه تشخیص دو نقطه در این سیستم می‌تواند به ۱۸.۲ میلی‌متر برسد؛ رقمی که از محدوده معمول ۳۰ تا ۵۰ میلی‌متری در پوست بازوی انسان عملکرد بهتری دارد و امکان تشخیص دقیق‌تر فواصل بین نقاط تماس را فراهم می‌کند.


روش حسگری نوری، نیاز به سیم‌کشی‌های پیچیده‌ای را که در پوست الکترونیکی وجود دارد، از میان برمی‌دارد و ذاتاً در برابر تداخل‌های الکترومغناطیسی، نوری، دمایی، رطوبتی و صوتی مقاوم است. آزمایش‌ها نشان دادند که اِم‌آرم در رویارویی با پنج نوع تداخل محیطی، دقت حسگری خود را تا سطح ۹۷.۹ درصد حفظ می‌کند.


پوست لمسی تعبیه‌شده، تأثیر ملموسی بر عملکرد بازوی رباتیک در شرایط بارگذاری سنگین نداشت. آزمایش‌ها نشان دادند که اِم‌آرم به دقت تکرارپذیری در جایگاه‌یابی دست یافته که با بازو‌های رباتیک متداول قابل مقایسه است. اِم‌آرم قابلیت حسگری لمسی در سراسر بازو را با عملگر‌های بسیار دقیق در قالب یک ساختار یکپارچه و مبتنی بر تعامل حس-حرکت تلفیق می‌کند.


«شن یاجینگ» (Shen Yajing)، سرپرست این پژوهش گفت: برای این که ربات‌ها بتوانند قابلیت‌های ادراکی را به دست آورند، جنبه مهم‌تر از دریافت سیگنال‌های خام دقیق از حسگر‌ها این است که چگونه این سیگنال‌ها را به سرعت رمزگشایی کنند تا ربات بداند این اطلاعات لمسی به چه معنا است و چگونه عمل کند.


این گروه پژوهشی برای تبدیل اِم‌آرم از یک حسگر به یک عامل هوشمند، یک حلقه ادراک-کنش را پیشنهاد دادند. این چارچوب، داده‌های مربوط به زوایای مفاصل (دریافت حس درونی) را با اطلاعات لمسی (دریافت حس بیرونی) به صورت در لحظه تلفیق می‌کند و ویژگی‌هایی نظیر موقعیت تماس، مساحت، نیرو و تعداد نقاط تماس را استخراج می‌کند تا امکان تصمیم‌گیری خودکار فراهم شود. سپس، داده‌های حسی به طور مستقیم به سیستم کنترل حرکت بازوی رباتیک وارد می‌شوند.


اِم‌آرم نشان‌دهنده یک پیشرفت بزرگ در فناوری حسگر است و تغییر گسترده‌تری را در طراحی رباتیک، از «ادراک بیرونی متصل» به «هوش ذاتی» و از «برتری بینش» به «ادغام چندوجهی» نشان می‌دهد. پژوهشگران خاطرنشان کردند که سیستم اِم‌آرم را می‌توان به قسمت‌های گوناگون رباتیک مانند پا‌ها و نیم‌تنه‌ها گسترش داد و تعامل ایمن‌تر و سازگارتری را توسط ربات‌های انسان‌نما در خدمات خانگی، محیط‌های صنعتی، کمک‌های پزشکی و سایر سناریو‌های کاربردی فراهم کرد. این سیستم می‌تواند به پیشرفت هوش مصنوعی تجسم‌یافته کمک کند که در آن سیستم‌های هوش مصنوعی با بدن فیزیکی، دنیای واقعی را درک می‌کنند، با آن تعامل دارند و از آن یاد می‌گیرند.


منبع: مجله Nature Sensors


برای مشاهده منبع محتوا اینجا کلیک کنید 

این مقاله را به اشتراک بگذارید
فیس بوک پینترست واتساپ واتساپ لینکدین تلگرام لینک را کپی کنید چاپ کنید
مقاله قبلی از شعارهای انقلابی تا صادرات با کشتی از شعارهای انقلابی تا صادرات با کشتی
مقاله بعدی Rashida Tlaib demands arrest of Israeli soldier linked to Hind Rajab death Rashida Tlaib demands arrest of Israeli soldier linked to Hind Rajab death
بدون دیدگاه بدون دیدگاه

دیدگاهتان را بنویسید لغو پاسخ

نشانی ایمیل شما منتشر نخواهد شد. بخش‌های موردنیاز علامت‌گذاری شده‌اند *

انسان بودن خود را ثابت کنید: 5   +   2   =  

برچسب ها

English game IT اخبار ارز دیجیتال استخدام اقتصاد انیمیشن بازی بازی کامپوتری بیماری تور تکنولوژی خبر خودرو درمان دیجیتال دین زیبایی سبک زندگی سریال سفر سلامت سلامتی علمی فناوری فوتبال فیلم مادر ماشین محتوا اینترنتی مذهب معماری موتور موفقیت نوزاد هنر ورزش ورزشی چهره ها چیدمان کاریابی کشتی کودک گردشگری

ما را دنبال کنید

Xدنبال کنید
اینستاگرامدنبال کنید
Tiktokدنبال کنید
تلگرامدنبال کنید

موارد مرتبط

نامزد انتخابات آمریکا: اسرائیل متحد ما نیست؛ نباید با ایران جنگ می‌کردیم
خبری

نامزد انتخابات آمریکا: اسرائیل متحد ما نیست؛ نباید با ایران جنگ می‌کردیم

چهارشنبه 29 مهر 1405
تصویر جدید از توقف کشتی‌ها نزدیک تنگه هرمز
خبری

تصویر جدید از توقف کشتی‌ها نزدیک تنگه هرمز

چهارشنبه 29 مهر 1405
دستگیری سارقان حرفه‌ای کابل برق با اعتراف به ۱۹ فقره سرقت در بندرعباس
خبری

دستگیری سارقان حرفه‌ای کابل برق با اعتراف به ۱۹ فقره سرقت در بندرعباس

چهارشنبه 29 مهر 1405
واکنش هانسی فلیک به شکست تلخ بارسلونا مقابل پاری سن ژرمن
خبری

واکنش هانسی فلیک به شکست تلخ بارسلونا مقابل پاری سن ژرمن

چهارشنبه 29 مهر 1405
نمایش بیشتر

درباره ما

بجوی با جستجو در منابع وب فارسی محتوا متنوع برای شما جمع آوری کرده و در زمان شما صرفه جویی می کند. شما در بجوی می توانید محتوا جدیدترین منابع مورد علاقه خود را مشاهده و سپس در منبع اصلی دنبال کنید.کلیه محتوا نمایش داده شده توسط منابع جستجو تولید شده و بجوی هیچ گونه مسئولیتی در قبال محتوا تولید شده ندارد.

دسته بندی های پر بازدید

  • خبری
  • ورزش
  • فناوری
  • مجلات اینترنتی
  • اقتصادی
  • خودرو

دسترسی سریع

  • قیمت ارز و فلزات گران بها
  • آخرین نتایج ورزشی
  • بورس و اوراق بهادار
  • صفحات روزنامه ها
  • دسته بندی ها
  • منابع

بجویبجوی
ما را دنبال کنید
© 1405 تمامی حقوق برای بجوی محفوظ است.
  • حفظ حریم خصوصی
  • ارتباط با ما